Miguel Ángel Pascual Morante

Ingeniero en Robótica · AI & Computer Vision Engineer

Ingeniero en Robótica con interés en la IA, la visión por computador, la robótica de vanguardia y la automatización. Me gusta explorar nuevas tecnologías, aprender de forma constante y convertir ideas en soluciones útiles, creativas y con impacto real.

Sobre mí

Ingeniero en Robótica por la Universidad de Alicante. Me apasiona transformar problemas reales en soluciones funcionales, combinando un enfoque analítico y creativo. Disfruto llevando proyectos de principio a fin: desde la definición del problema y el diseño de la solución hasta su implementación, validación e integración. Me gusta asumir responsabilidad sobre el resultado, buscar mejoras y cuidar cada detalle del proceso.

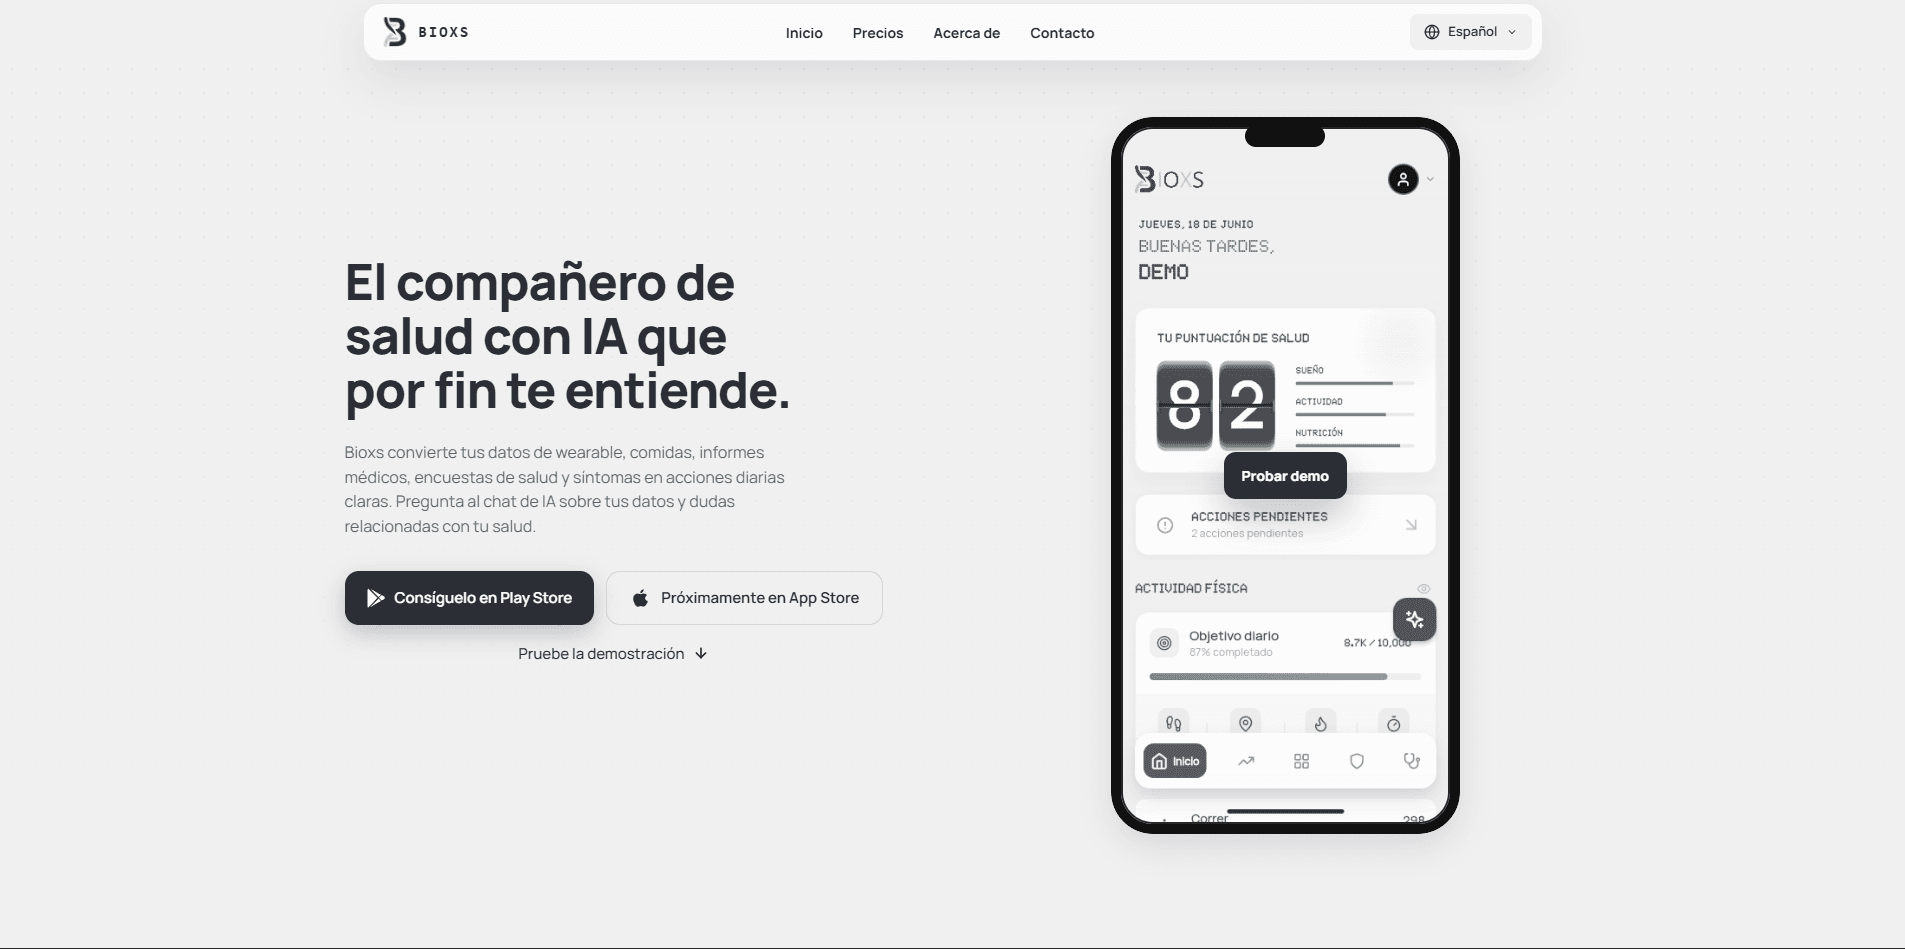
En mi experiencia laboral en Constelación Lambda he desarrollado soluciones de visión por computador e IA para detección en tiempo real sobre cámaras IP, despliegue local, pruebas de estrés y reconstrucción de escenas 3D. En mi TFG construí BIOXS, una app que transforma datos de salud en análisis y recomendaciones. Combina un Knowledge Graph y Graph RAG para aportar contexto trazable con RAG documental, tool calling e IA multimodal para consultar e interpretar la información.

Curioso y aprendiz constante, me gusta explorar nuevas tecnologías, conectar con perfiles diversos y construir soluciones que aporten valor y marquen la diferencia. Busco oportunidades que estimulen mi creatividad, me reten a superarme y me permitan crecer profesional y personalmente.

Valencia, España

Experiencia Laboral

Ingeniero en IA y Visión por Computador

Constelación Lambda · Contrato de prácticas

mar. 2026 - ago. 2026 · 6 meses

San Vicente del Raspeig, Comunidad Valenciana · Híbrido

Diseño e implementación de soluciones de visión por computador e IA para la detección de personas y objetos en tiempo real sobre cámaras, con validación progresiva y pruebas de estrés para evaluar el despliegue en local. Construcción de un flujo de ingesta y reconstrucción de escenas 3D. Diseño e investigación de un prototipo de arquitectura basado en modelos VLM en combinación con diversas fuentes de información.

Aptitudes adquiridas

Visión, IA y datos
Visión por computadorOpenCVDetección y segmentaciónInteligencia artificial aplicadaReconstrucción 3D
Desarrollo y despliegue
PythonModelos ONNX y PyTorchDocker / Docker ComposeDespliegue en local
Comunicaciones y herramientas
Cámaras IPRedes inalámbricasRedes cableadas / EthernetGit / GitHub

Formación universitaria

Grado en Ingeniería Robótica

UA - Universidad de Alicante / Universitat d'Alacant

2021 - 2026

Formación multidisciplinar en robótica, programación, inteligencia artificial, visión por computador, electrónica y automatización. A lo largo del grado he aprendido a diseñar, modelar, simular e integrar sistemas robóticos completos, combinando cinemática, control, percepción, navegación, sensores y actuadores. También he trabajado con lenguajes como C/C++ y Python, y con herramientas y entornos como ROS/ROS 2, Gazebo, MATLAB, sistemas embebidos, comunicaciones, redes, interfaces de usuario y validación de prototipos en escenarios simulados y reales. Esta base técnica me ha permitido desarrollar proyectos de robótica móvil, manipuladores, automatización industrial, IoT, visión por computador e IA aplicada.

Trabajo de Fin de Grado: BIOXS, app de salud personal que convierte datos de wearables, nutrición e informes médicos en análisis y recomendaciones. Utiliza Knowledge Graph y Graph RAG para recuperar contexto trazable, junto con RAG documental, tool calling e IA multimodal para consultar e interpretar la información.

Formación complementaria

Licencias y certificaciones

Cambridge English: First (B2)Cambridge English

Expedición: abr 2020

Sistemas Inteligentes de transporte y vehículos autónomos: avances en nuevos sistemas y en modelado de usuarioUNED - Universidad Nacional de Educación a Distancia (España)

Expedición: jul 2022

Idiomas

Español
Competencia bilingüe o nativa
Inglés
Competencia básica profesional
Valenciano
Competencia básica profesional

Competencias y tecnologías desarrolladas

Desarrollo integral de soluciones

Gestión técnica de proyectos de principio a fin, conectando análisis, diseño, implementación, pruebas e integración para convertir una idea en una solución funcional.

Diseño e integración robótica

Conexión de sensores, actuadores, control, percepción e interfaces para construir sistemas completos.

Modelado, simulación y validación

Pruebas en entornos reproducibles, ajuste de comportamiento y comparación con resultados reales.

Soluciones con IA aplicada

Uso de visión por computador, modelos multimodales y datos para resolver problemas prácticos.

IA, visión y datos

Visión por computadorOpenCVOpen3DRAGMediaPipeLLMVLMDetección / segmentaciónSAMReconstrucción 3DNube de puntosVITModelos ONNX y PyTorch

Robótica y simulación

ABB RobotStudioGazeboROS / ROS 2SLAMRVizNavegación autónomaAMRMoveItRobot realTurtleBotKinovaCoppeliaSim

Desarrollo y despliegue

PythonC / C++MATLABDocker / Docker ComposeGit / GitHubNode-REDHome AssistantProteusDespliegue en localDashboardsCodexClaude CodeAntigravity

Sistemas y comunicaciones

ControlAutomatizaciónSistemas embebidosIoTSensoresActuadoresCámaras IPRedes inalámbricasRedes cableadas / Ethernet

Organizados por categorías

Cada bloque sigue una línea de trabajo concreta y enlaza con su lista de reproducción o con el vídeo individual del proyecto.

Robótica

Robots industriales, manipuladores, ROS, simulación y validación en entornos reales.

Lista de reproducción

Elevación coordinada de caja por dos robots ABB

Coordinación de dos robots ABB para levantar una caja de forma sincronizada, resolviendo planificación de movimiento compartida y comunicación por socket.

ABB RobotStudioMultirobotRobot realCoordinaciónSocket

Montaje ABB real y simulado para elevación coordinada

Conexión entre ejecución real y simulada para validar una tarea multirobot, comparando el comportamiento físico con la planificación virtual.

ABB RobotStudioRobot realSimulaciónSocketCoordinación

Sistema automatizado de empaquetado de té

Celda automatizada en ABB RobotStudio que simula un proceso de empaquetado, con flujo de piezas, planificación de tres robots y control de secuencia.

ABB RobotStudioAutomatizaciónPick and placeSimulación

Control de stock en almacén con AMR

Sistema de inventario en un almacén simulado donde un robot móvil autónomo navega, consulta posiciones y apoya el control logístico del stock.

ROSGazeboAMRDockerNavegaciónInventario

Teleoperación de brazo Kinova

Teleoperación de un brazo Kinova integrando Gazebo, RViz y MoveIt para visualizar el estado del robot y planificar movimientos de manipulación.

KinovaMoveItRVizGazeboTeleoperaciónROS

Mapeado, Localización y Navegación TurtleBot en entorno real

Mapeado, localización y navegación de un TurtleBot en un entorno real, validando la construcción del mapa, la localización del robot y su desplazamiento autónomo.

TurtleBotROSRobot realNavegaciónMapeadoSLAM

Dibujo en papel con robot ABB

Programación de trayectorias para que un robot ABB dibuje sobre papel, trabajando precisión, velocidad y control del efector final.

ABB RobotStudioTrayectoriasEfector finalControl de velocidad

Creación y simulación de robot con Inventor y CoppeliaSim

Modelado CAD de un robot seguido de simulación en CoppeliaSim para verificar geometría, articulaciones y comportamiento en un entorno hasta alcanzar el objetivo.

InventorCoppeliaSimCADSimulación

Pozo de gravedad con dispositivo háptico PHANTOM Omni

Experimento de interacción háptica donde el dispositivo PHANTOM Omni permite al usuario sentir una fuerza virtual asociada a un pozo de gravedad.

HápticaPHANTOM OmniInteracciónFísica virtual

Interfaz de control para robot KUKA en Matlab

Interfaz en MATLAB con Robotics Toolbox para controlar y visualizar un robot KUKA, permitiendo pruebas de cinemática y movimiento articular.

KUKAMATLABRobotics ToolboxInterfaz

Modelado e interfaz de control de brazo robótico en MATLAB

Modelado de un brazo robótico seguido de la implementación de una interfaz de control en MATLAB, centrada en una interacción clara, cálculo de movimientos y visualización del estado.

MATLABRobotics ToolboxInterfazCinemática

Algoritmo de navegación TurtleBot 4

Práctica de navegación con ROS 2 y TurtleBot 4, centrada en comportamiento autónomo en distintos entornos.

TurtleBot 4ROS 2Algoritmo de navegaciónGazebo

IA

Aplicaciones con aprendizaje por refuerzo, segmentación, detección e interacción inteligente.

Lista de reproducción

NurseBot

Plataforma de robótica asistencial para entrega de medicación y conversación con pacientes, combinando automatización, un flujo voz a voz y un LLM con RAG.

Robótica asistencialRAGVoz a vozIA conversacional

Aplicación web de seguimiento de calorías con IA

Aplicación web que usa detección, segmentación y ajuste fino de RT-DETR junto con MobileSAM para analizar imágenes de comida y apoyar el seguimiento calórico.

RT-DETR ajustadoMobileSAMDetecciónSegmentaciónAplicación web

Agente de aprendizaje por refuerzo profundo para Super Mario

Entrenamiento y prueba de un agente de aprendizaje por refuerzo profundo que toma decisiones en un entorno de juego usando recompensas.

DRLAgentesPythonEntrenamiento

Visión por computador

Procesamiento de imagen, realidad aumentada, control gestual y pipelines clásicos.

Lista de reproducción

Juego controlado por gestos

Juego interactivo controlado con gestos mediante MediaPipe, transformando la detección de manos o postura en acciones dentro del juego.

MediaPipeControl gestualOpenCVPyGamePython

AR y control gestual de objeto 3D

Aplicación de realidad aumentada que combina OpenCV, Open3D y MediaPipe para manipular un objeto 3D usando gestos detectados por cámara.

OpenCVOpen3DMediaPipeRealidad aumentadaCalibración de cámara

Detección de objetos 3D en nubes de puntos

Implementación de un pipeline clásico de reconocimiento de objetos 3D en nubes de puntos, cubriendo extracción de características, comparación y detección.

Visión 3DNubes de puntosPuntos claveAlgoritmosRANSACEmparejamiento

Electrónica, comunicaciones e interfaces

IoT, sistemas embebidos, dashboards, sensores, actuadores y prototipos conectados.

Lista de reproducción

SmartVending IoT

Prototipo de máquina expendedora conectada con Node-RED, sensores y actuadores para monitorizar estados, ejecutar acciones y visualizar datos del sistema.

Node-REDIoTSensoresActuadoresESP32Arduino

Simulación de parking

Simulación de un sistema de parking combinando Proteus y MATLAB para modelar entradas, salidas, lógica de control y visualización de estados.

ProteusMATLABElectrónicaSimulación

Automatización IoT con ESP32

Automatización IoT con ESP32, Home Assistant y Node-RED para integrar sensores, actuadores y flujos de control doméstico.

ESP32Home AssistantNode-REDIoTSensorBot de Telegram

Sistema embebido distribuido para control de stock

Sistema distribuido de control logístico que integra lógica embebida y comunicación entre nodos para gestionar información de stock.

Sistema embebido distribuidoComunicacionesDashboardsIoT

Combate robótico - Ronda 1

Primera ronda de un escenario de combate robótico, usada para validar algoritmos y reglas de decisión en distintos casos, respuestas del sistema y ejecución en tiempo real.

ControlValidaciónPrototipadoComunicación IR

Combate robótico - Ronda 2

Segunda ronda de pruebas del escenario de combate para comparar respuestas frente a distintos oponentes y estrategias.

ControlValidaciónPrototipadoComunicación IR

Robot policía de control de tráfico

Demostración de un robot policía que regula el tráfico mediante comunicación por pulsos IR, enviando órdenes y esperando respuestas del receptor.

Comunicación IRSensoresActuadoresControl

Robot imitador

Demostración de un robot imitador basado en comunicación por pulsos IR, centrado en reproducir comportamientos y validar la comunicación entre dispositivos.

Comunicación IRSensoresActuadoresControl

Contacto

Estoy buscando oportunidades que me permitan seguir aprendiendo, aportar valor y crecer profesionalmente. Me interesan los proyectos que combinan creatividad, ingeniería e innovación tecnológica. Si tienes una propuesta, puedes contactarme por correo electrónico o LinkedIn.